元客视界FZMotion高精度动捕系统
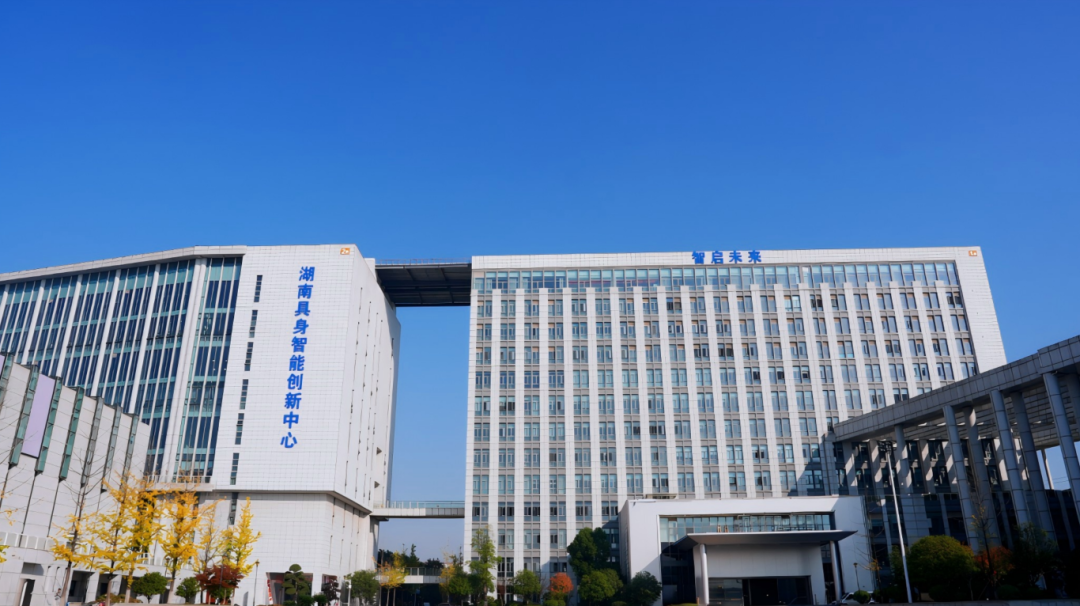
11月26日,湖南具身智能创新中心于长沙经开区启用。该中心由蓝思科技联合智元机器人成立的湖南智启未来公司运营,由中国工程院院士、湖南大学教授王耀南担任技术委员会主任。首期建设面积约7000平方米,中心规划建设了包括具身智能研发创新区、行业场景数据采集区、工业应用实践基地及教学培训基地等在内的多个国内领先功能板块,并部署了120台以上机器人的应用场景。
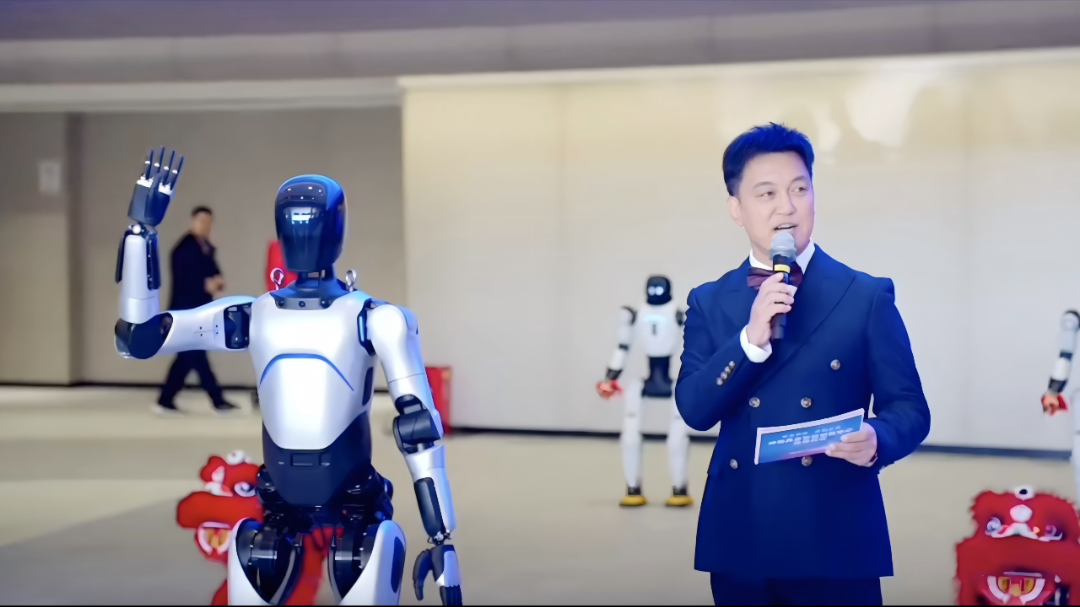
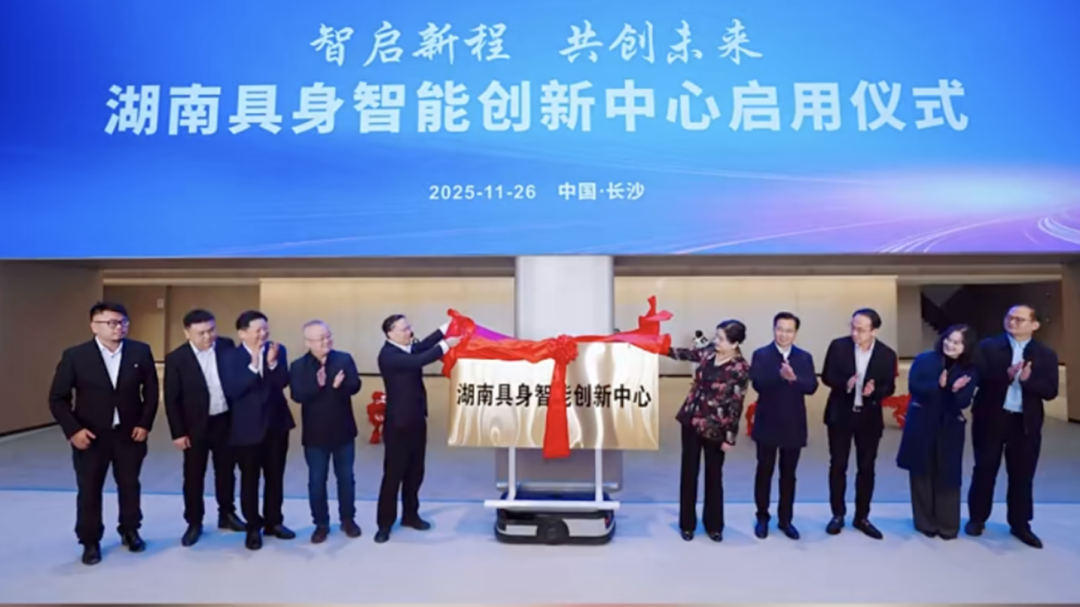
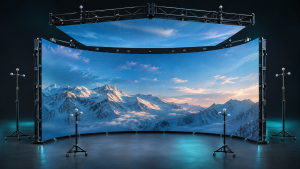
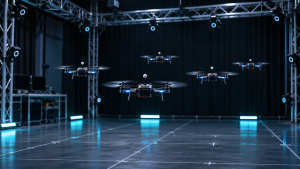
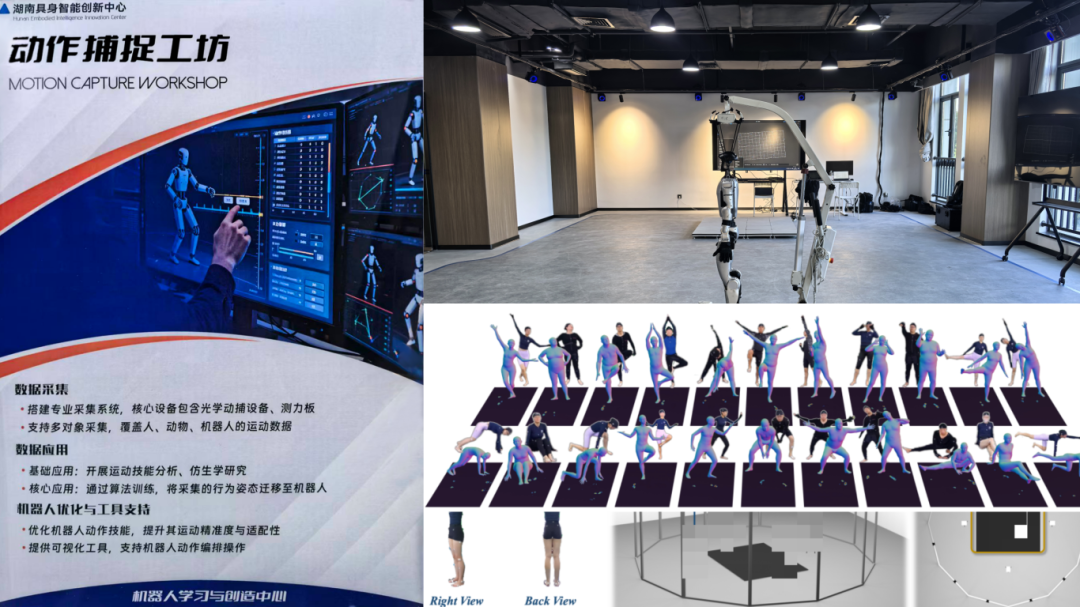
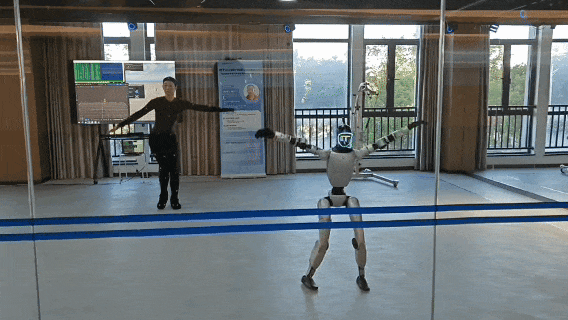
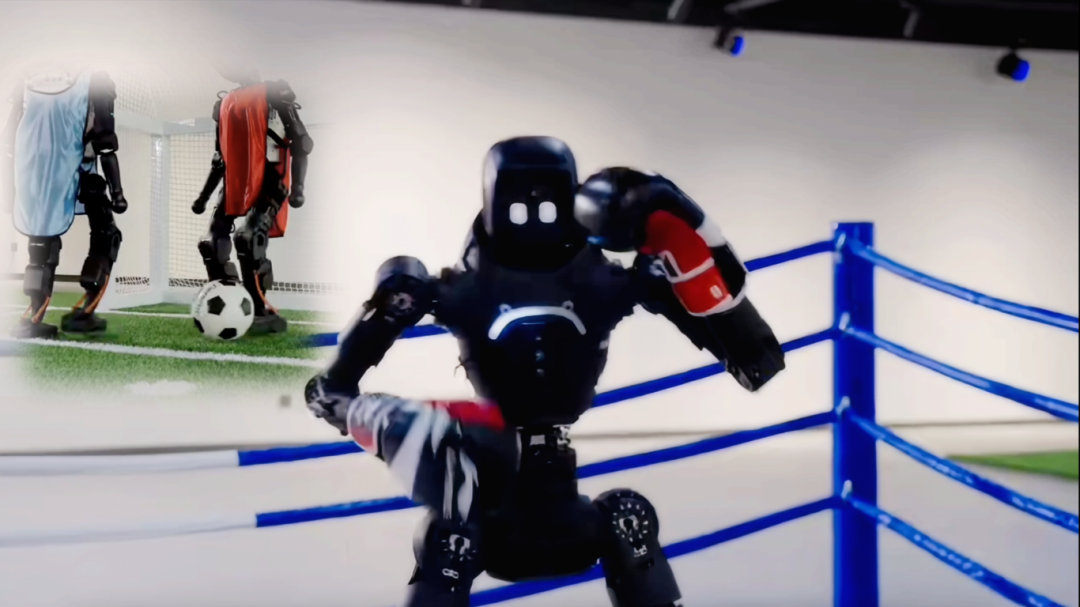
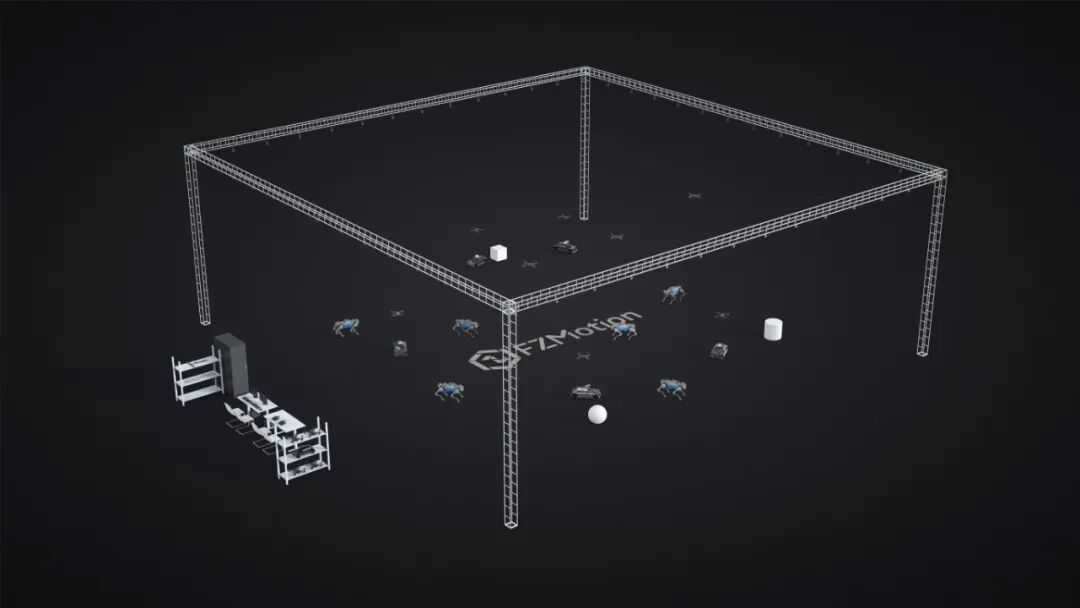
作为蓝思科技的产业合作伙伴,元客视界依托其创新的动捕技术和前瞻性的具身智能解决方案,负责动作捕捉工坊、机器人极限竞技场和机器人试制与测试场三大功能区的核心硬件与技术方案的规划与实施。值得一提的是,此次合作也标志着元客视界已将其技术方案成功应用于第四座具身智能重要基础设施项目,充分验证了技术方案的领先性与广泛适用性。
元客视界或成业内唯一
以动捕技术赋能具身智能应用的全链路解决方案厂商
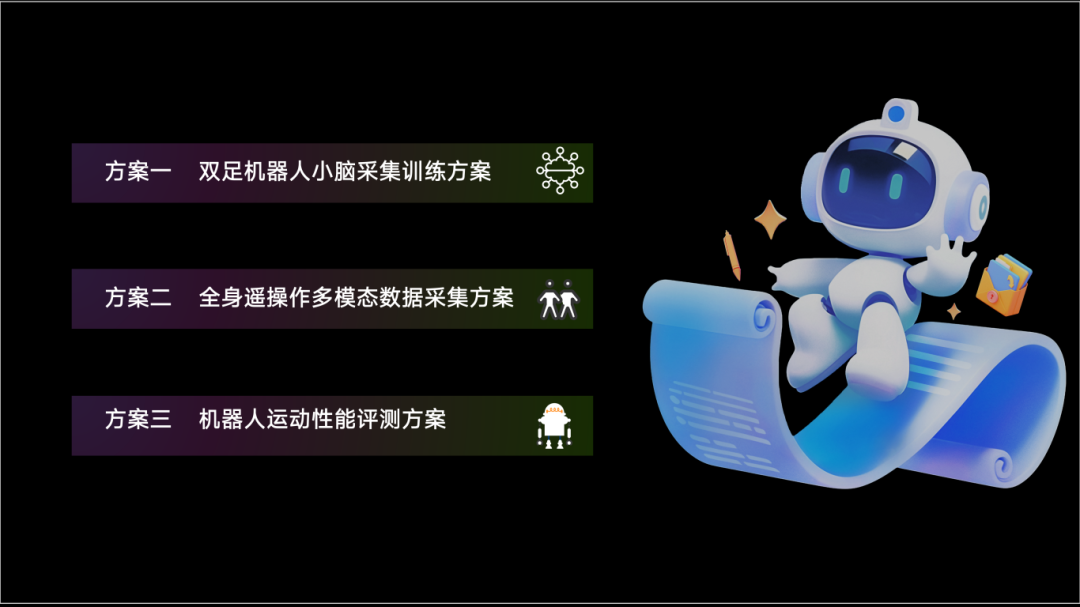
在持续助力客户拓展落地应用场景的同时,元客视界基于动捕技术这一核心能力,已成功打造了覆盖机器人三大全链路的成熟解决方案:
双足机器人小脑采集训练方案
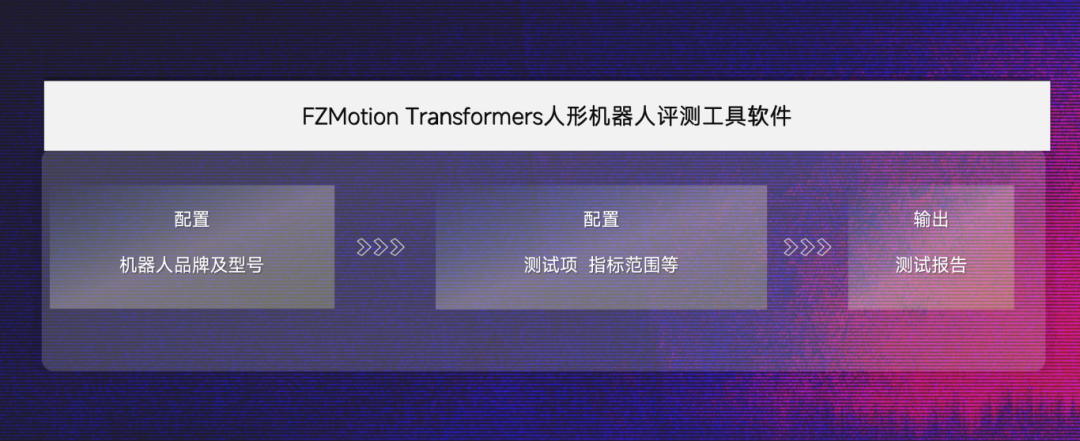
机器人运动性能评测方案
全身遥操作多模态数据采集方案
目前,这三大方案已成功服务于头部机器人企业、顶尖高校科研机构及大型互联网平台,形成了从技术到产业的完整闭环。
率先推出的业界领先的
1
ONE
双足机器人小脑采集训练方案 – 通过使用自研的机器人重定向工具和模仿强化学习框架,构建了从感知到执行的完整技术闭环,以“数字小脑”为核心,赋予机器人快速学习与精准复现人类复杂动作的能力,为人机自然交互、高效协作树立全新标杆。
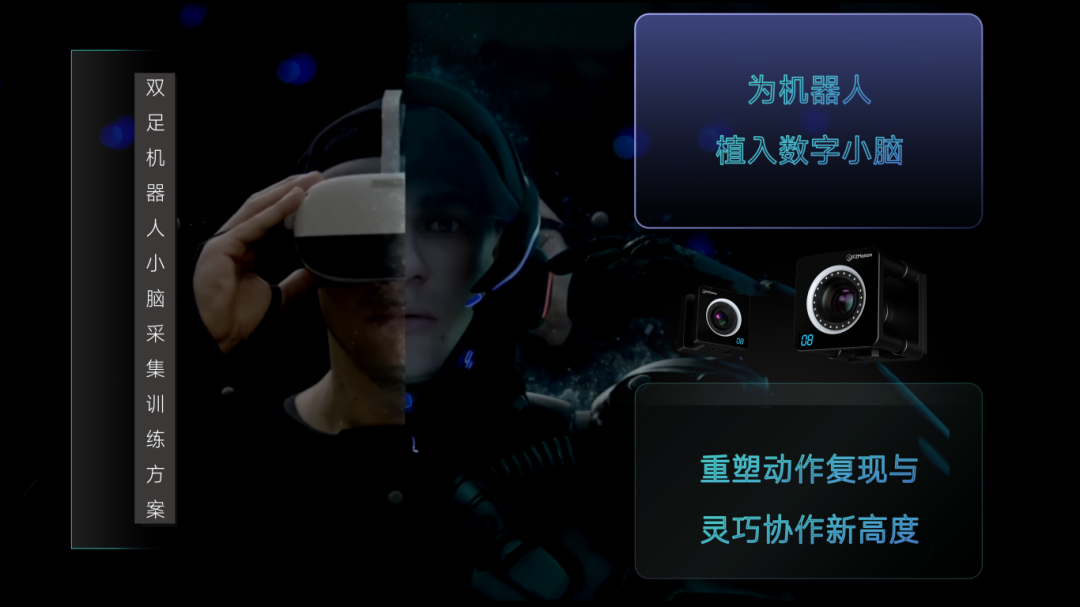
2
TWO
全身遥操作多模态数据采集方案 – 从采集、清洗、标注、筛选与处理,打造工业级数据基座
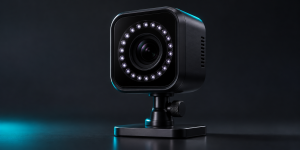
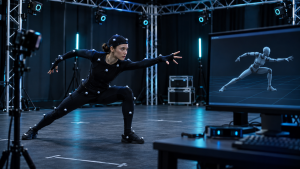
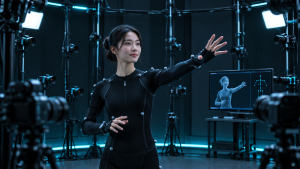
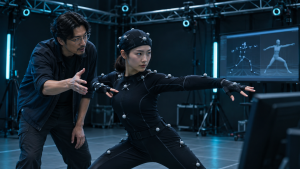
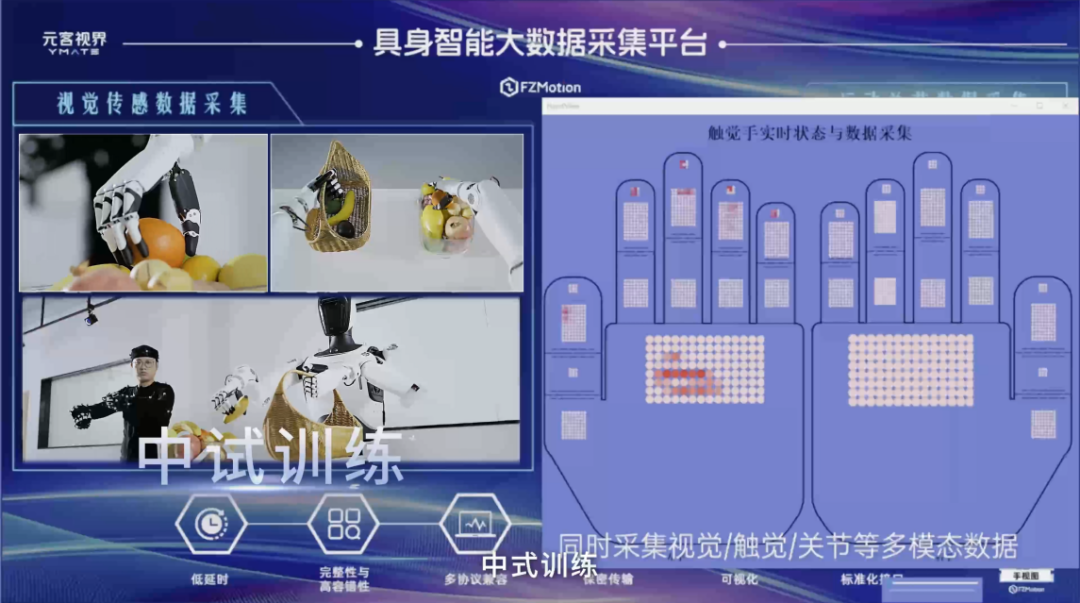
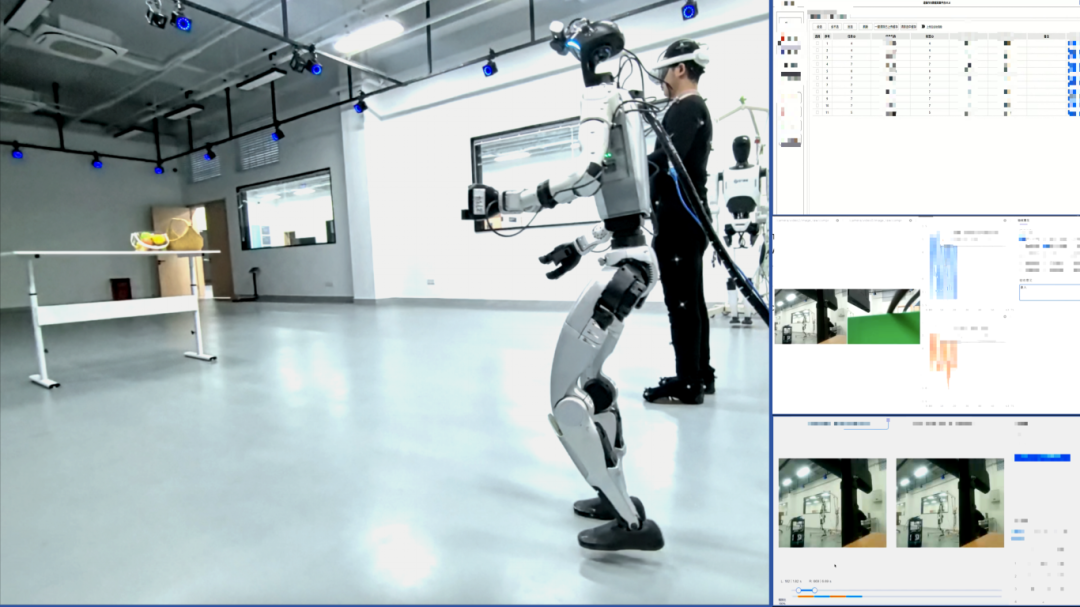
基于FZMotion构建了从人体动作捕捉到机器人执行的完整技术闭环,动捕系统具备高精度实时动作捕捉能力,定位精度达0.1mm,姿态角度精度为0.1°,可同时捕捉多工作席位的人体、机器人本体及环境物体的运动数据。融合机器人本体视觉、雷达、骨骼运动姿态、关节电机、语音、力触觉等多模态数据,包括灵巧手各关节位姿数据部,基于时戳整合成结构化多模态数据。通过元客自研的数据采集管理平台,原始数据经过清洗、标注与筛选,转化为高质量数据集,为机器人大脑研究提供支持,实现从采集到应用的端到端闭环管理。该平台可支撑年产千万条工业级数据集,使单条数据采集成本下降90%,为行业的大规模模型训练奠定了坚实的基础。
3
THREE
机器人运动性能评测方案 – 建立机器人性能的“权威标尺”
为解决机器人性能评估缺乏统一标准的问题,元客视界基于光学动捕技术,打造了一套集整机性能评估、核心零部件验证与关键运动数据分析于一体的科学评测体系。
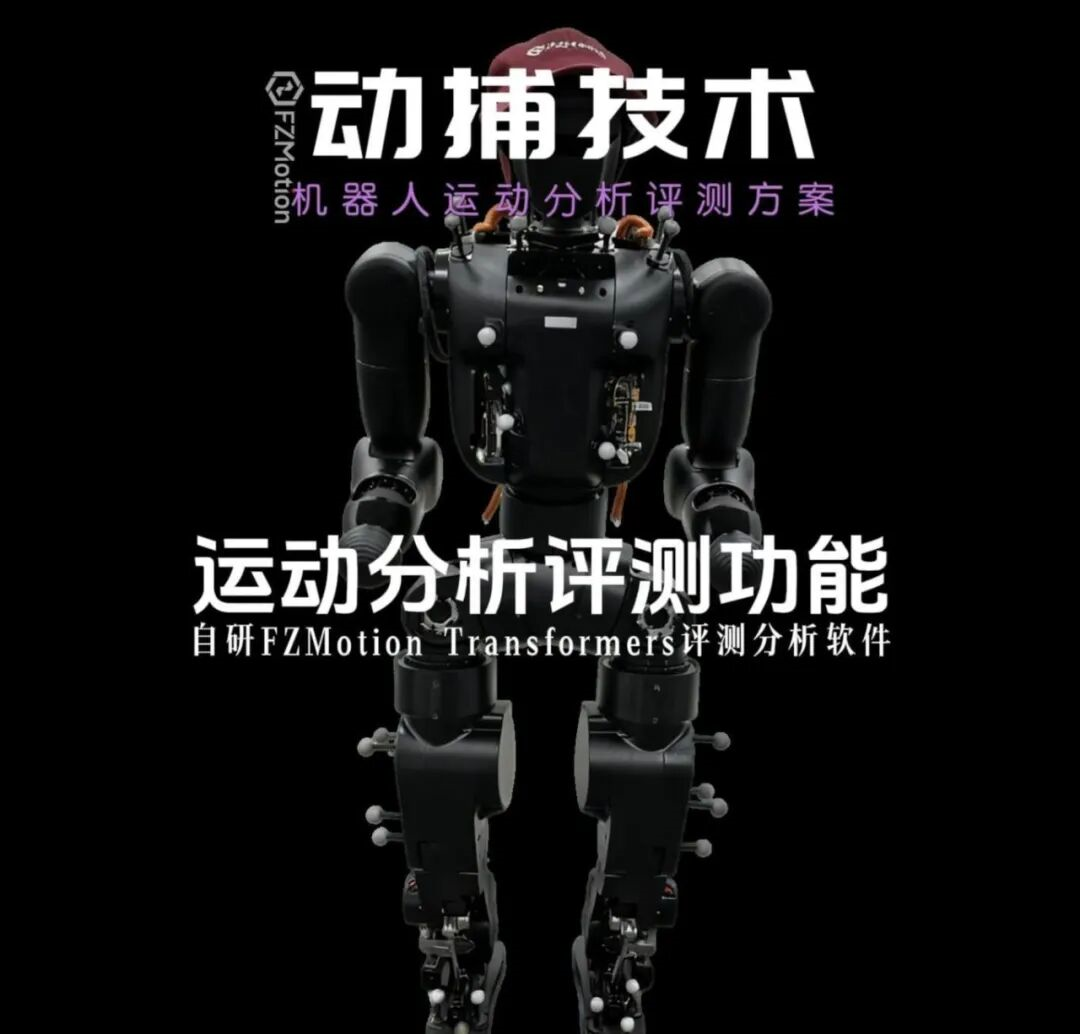
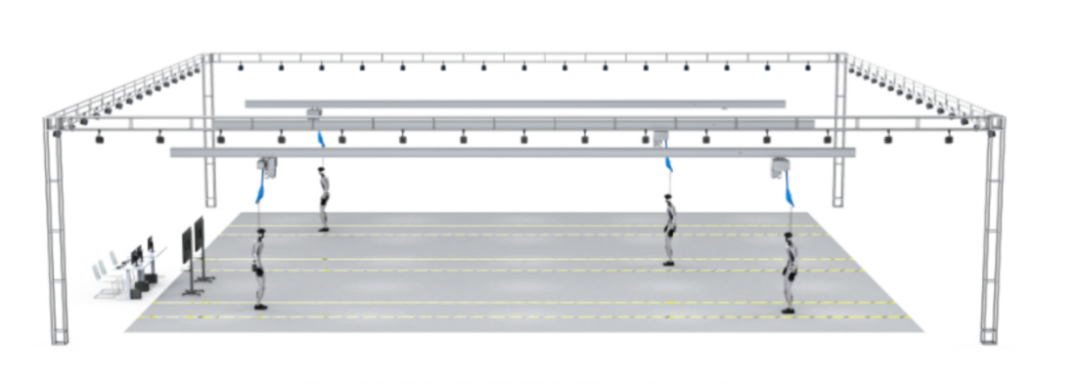
每一个细节都转化为可量化的数据指标,基于多维度运动参数分析,整机性能与核心零部件评估,为运动控制算法优化、机械结构改进、出厂质量评估提供高质量数据支撑,构建机器人出厂检测和性能评估标准。