水下智能体训练系统赛场首秀,助力2026MATE国际水下机器人大赛圆满落幕
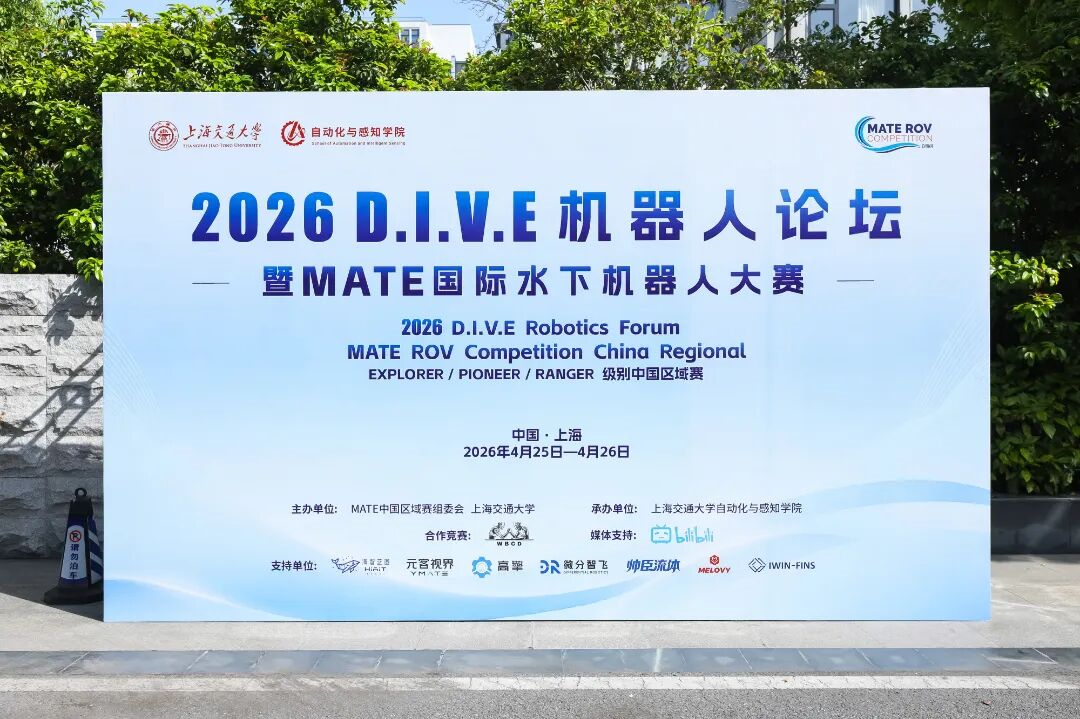
2026DIVE机器人论坛暨MATE国际水下机器大赛近日在上海交通大学成功举办。本次大赛由上海交通大学自动化与感知学院主办,以工程实践探索智能本质,联动机器人赛事,汇聚了机器人领域的学者与科研团队开展学术交流。元客视界作为本次唯一指定动作捕捉系统供应商,携水下智能体训练系统首次公开亮相,成功为MATE水下机器人比赛提供了高精度运动数据支撑。
破解水池定位难题:从“有漂移、缺真值”到实时精准追踪
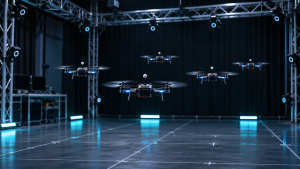
水下实验水池中,无论是机器人姿态控制还是模型性能验证,长期受困于定位不准,声学信号易受池壁反射干扰、惯性导航存在累积漂移、传统影像测量缺乏三维深度数据,水下智能体训练系统在本次大赛中完成了它的首秀,为参赛水下机器人提供了高精度的三维位置与姿态真值。
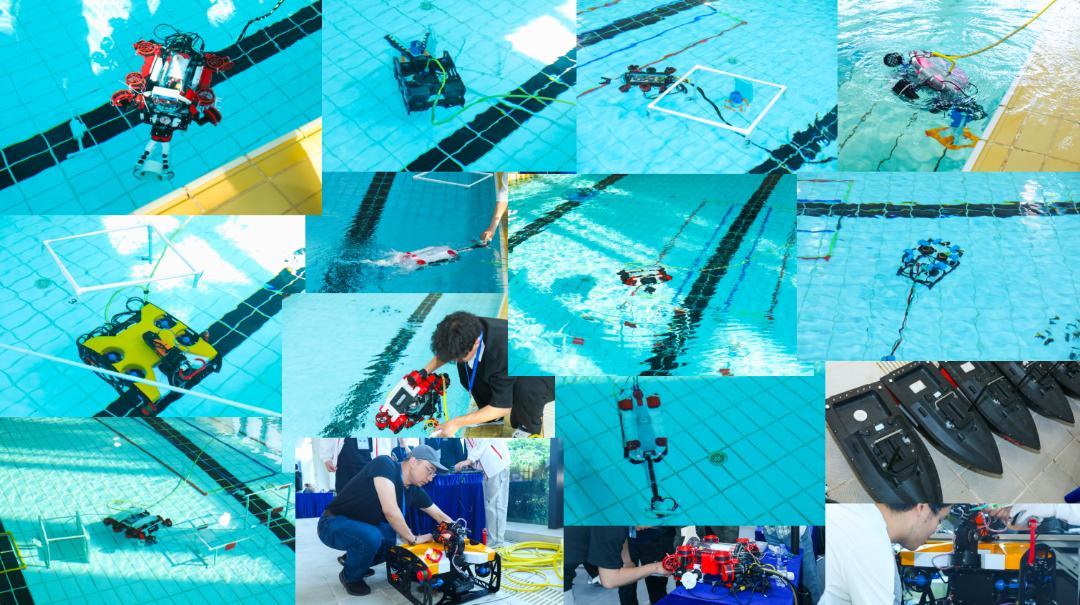
帮助数十支参赛队伍完成了精准的控制验证,实现了从“有漂移、缺真值”到“实时、精准、可靠”的技术跨越。
动捕系统的多元智能体应用场景
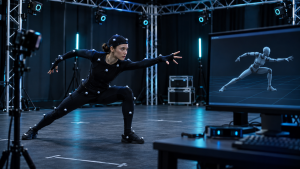
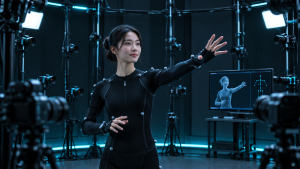
同期举行的2026DIVE机器人论坛上,元客视界解决方案总监邓少华带来了《基于空间计算的具身智能多场景解决方案》为主题的分享。通过多个实际案例展示了光学运动捕捉技术在多行异构智能体场景中的广泛适用性。
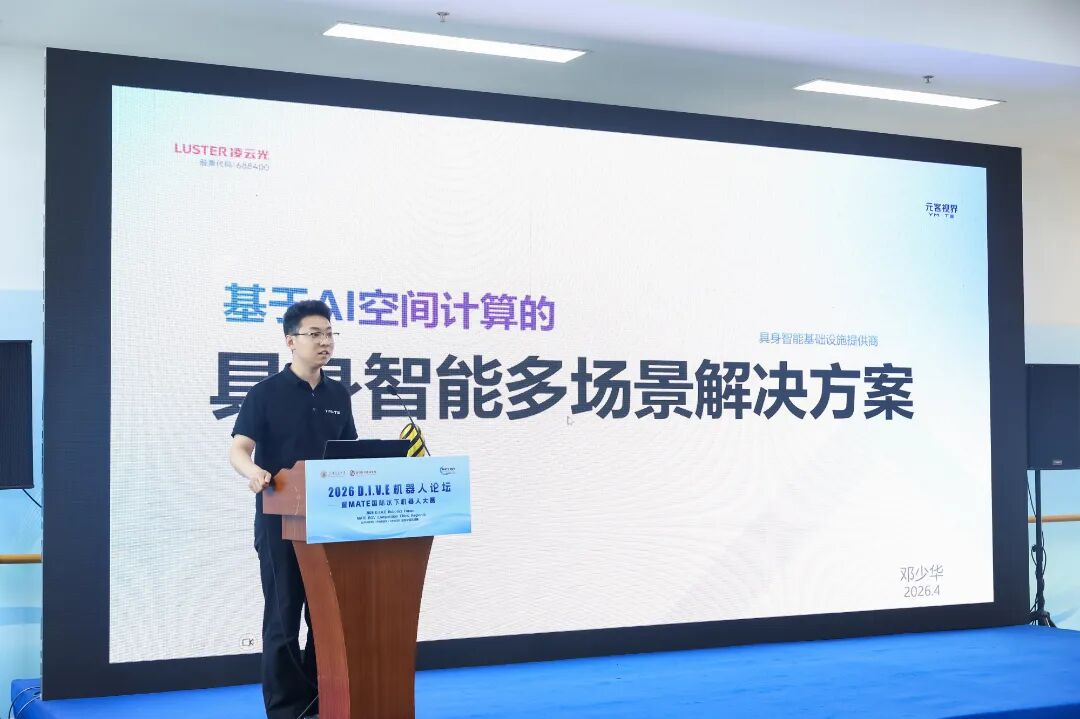
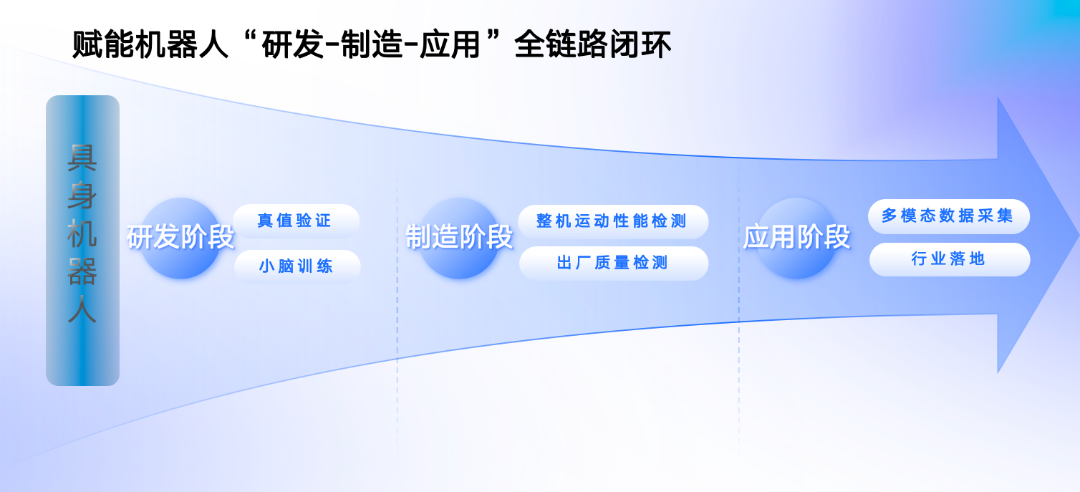
在人形机器人领域,从数据采集训练到量产检测,以“按场景选方案、全流程闭环”的一站式数据基座,成功服务于全生命周期的研发生产、工业机器人柔性化升级、科研教育等领域。
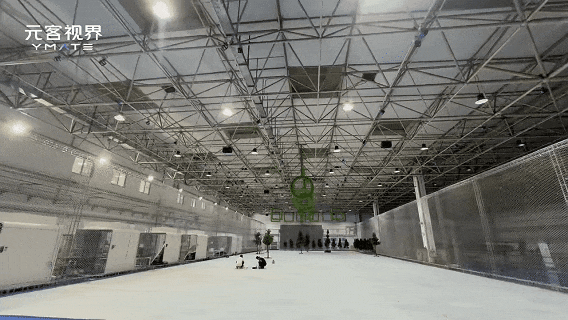
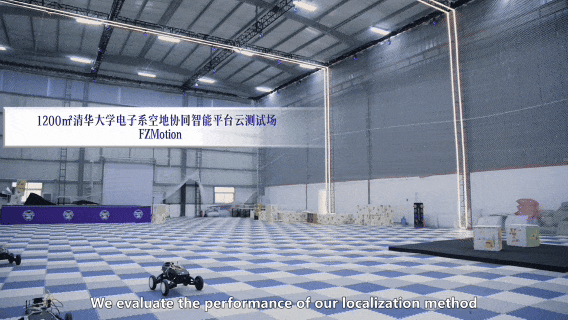
空间计算正在成为具身智能从实验室走向实际应用的关键基础设施。高精度动捕技术与数字孪生相结合,可有效降低研发门槛、缩短迭代周期,助力智能体在真实物理世界中实现稳健运行。
不止于水下,而是多元场景的赋能
水下智能体训练系统在本次大赛中顺利完成首秀,以高精度定位与实时获取数据验证能力,为参赛队伍提供了可靠的技术支撑,验证了其实用价值。
元客视界依然在探索更广阔领域的应用图景,正成为多智能体研发生产中的通用基础设施,同时以空间智能技术为核心,面向汽车、航空、军工、体育娱乐等领域提供全链路解决方案,真正服务于行业从实验室走向真实世界的多元场景。

